Articles
NVIDIA 推出 GR00T N1,首款完全可定制的人形机器人基础模型
- 现已推出,完全可定制的基础模型为人形机器人带来通用技能和推理能力
- NVIDIA、Google DeepMind 和迪士尼研究院合作开发下一代开源牛顿物理学引擎
- 用于合成数据生成的全新 Omniverse 蓝图和开源数据集快速启动物理 AI 数据飞轮
NVIDIA 宣布了一系列技术来增强人形机器人开发,其中包括 NVIDIA Isaac GR00T N1,这是世界上第一个开放式、完全可定制的通用人形推理和技能基础模型。
其他技术包括模拟框架和蓝图,例如用于生成合成数据的 NVIDIA Isaac GR00T 蓝图,以及开源物理引擎 Newton - 正在与 Google DeepMind 和 Disney Researchc 共同开发h - 专为开发机器人而设计。
GR00T N1 现已上市,是完全可定制模型系列中的第一个,NVIDIA 将对其进行预训练并向全球机器人开发人员发布,从而加速面临全球劳动力短缺(估计超过 5000 万人)挑战的行业转型。
“通用机器人时代已经到来,”NVIDIA 创始人兼首席执行官黄仁勋 (Jensen Huang) 表示。 “借助 NVIDIA Isaac GR00T N1 和新的数据生成和机器人学习框架,世界各地的机器人开发人员将开辟人工智能时代的下一个前沿。”
GR00T N1 推动类人开发者社区
GR00T N1 基础模型采用双系统架构,其灵感源自人类认知原理。 “系统1”是一个快速思考的行动模型,反映了人类的反应或直觉。 “系统 2”是一种慢速思维模型,可用于深思熟虑、有条理的决策。
动力十足通过视觉语言模型,系统 2 对其环境及其收到的指令进行推理以计划行动。然后,系统 1 将这些计划转化为精确、连续的机器人运动。系统 1 根据NVIDIA Omniverse™平台生成的大量合成数据进行训练。
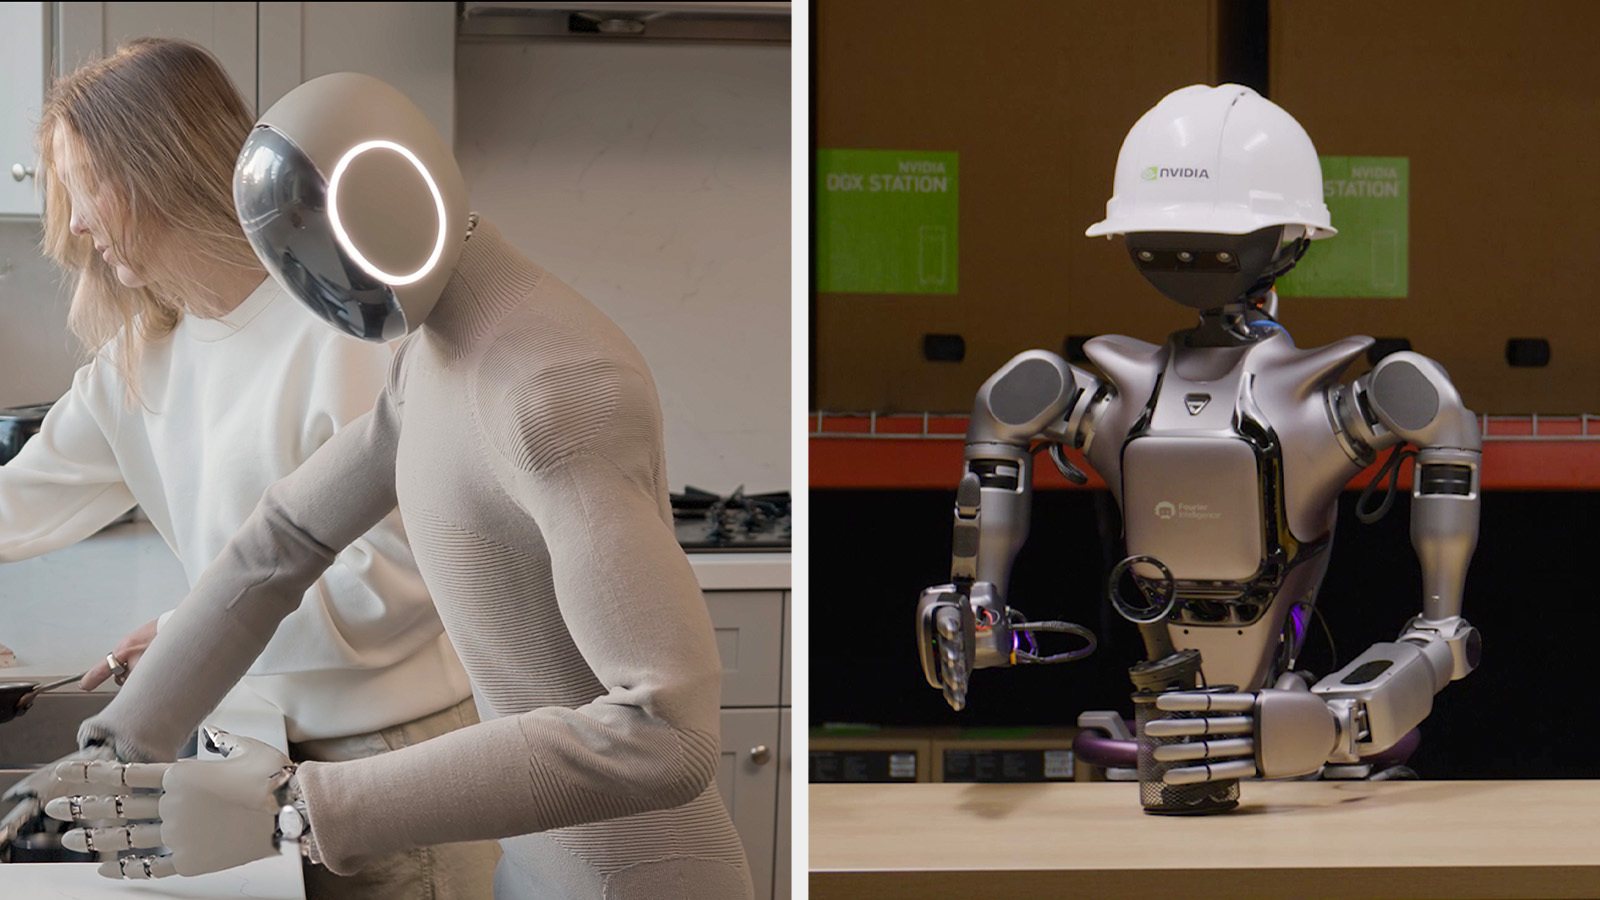
GR00T N1 可以轻松概括常见任务,例如用一只或两只手臂抓取、移动物体,以及将物品从一只手臂转移到另一只手臂,或者执行需要长上下文和一般技能组合的多步骤任务。这些功能可以应用于物料搬运、包装和检查等用例。
开发人员和研究人员可以使用针对其特定人形机器人或任务的真实或合成数据对 GR00T N1 进行后期训练。
在 GTC 主题演讲中,Huang 演示了 1X 的人形机器人使用后置机器人自动执行家庭整理任务。基于 GR00T N1 的训练有素的策略。该机器人的自主能力是 1X 和 NVIDIA 之间人工智能训练合作的成果。
“人形机器人的未来在于适应能力和学习能力,”1X Technologies 首席执行官 Bernt Børnich 说道。 “NVIDIA 的 GR00T N1 模型为机器人推理和技能带来了重大突破。通过最少量的训练后数据,我们能够在 NEO Gamma 上进行全面部署,进一步推进我们的使命,即创造机器人不是工具,而是能够以有意义、不可估量的方式帮助人类的伴侣。”
在全球范围内抢先体验 GR00T N1 的其他领先人形开发人员中,有Agility Robotics、Boston Dynamics、Mentee Robotics 和 NEURA Robotics。
NVIDIA、Google DeepMind 和迪士尼研究重点关注物理
NVIDIA 宣布与 Google DeepMind 和迪士尼研究合作开发lop Newton,一款开源物理引擎,可让机器人学习如何更精确地处理复杂任务。
Newton 基于 NVIDIA Warp 框架构建,将针对机器人学习进行优化,并与 Google DeepMind 的 MuJoCo 和 NVIDIA Isaac™ Lab 等模拟框架兼容。 此外,这三家公司还计划让 Newton 使用 Disney 的物理引擎。
Google DeepMind 和 NVIDIA 正在合作开发 MuJoCo-Warp,预计可将机器人机器学习工作负载加速 70 倍以上,并将通过 Google DeepMind 的 MJX 开源库以及 Newton 向开发人员提供。
Disney Research 将成为首批使用 Newton 来改进其机器人角色平台的公司之一为下一代娱乐机器人提供动力,例如受《星球大战》启发而富有表现力的 BDX 机器人,它们在黄仁勋的 GTC 主题演讲中登上了舞台。
“BDX 机器人只是一个开始。华特迪士尼幻想工程研发部高级副总裁 Kyle Laughlin 表示:“我们致力于以世界前所未见的方式让更多角色栩栩如生,与迪士尼研究院、NVIDIA 和 Google DeepMind 的合作是实现这一愿景的关键部分。此次合作将使我们能够创造出比以往更具表现力和吸引力的新一代机器人角色,并以只有迪士尼才能做到的方式与我们的客人建立联系。”
NVIDIA 和迪士尼研究院以及Intrinsic 宣布开展额外合作,为机器人数据工作流程构建OpenUSD 管道和最佳实践。
更多数据可促进机器人后期训练
大型、多样化、高质量的数据集对于机器人开发至关重要,但对于类人机器人来说,获取真实世界的人类演示数据的成本很高。一天 24 小时。
今天发布的用于合成操纵运动生成的 NVIDIA Isaac GR00T 蓝图有助于解决这一挑战。该蓝图以 Omniverse 和 NVIDIA Cosmos Transfer 世界基础模型为基础,可让开发人员通过少量的人类演示生成指数级数量的合成运动数据,用于操作任务。
使用该蓝图可用的第一批组件,NVIDIA 在短短 11 小时内生成了 780,000 条合成轨迹,相当于 6,500 小时或连续九个月的人类演示数据。然后,将合成数据与真实数据相结合,与仅使用真实数据相比,NVIDIA 将 GR00T N1 的性能提高了 40%。