Articles
RLWRLD 和 NVIDIA Advance Open Dexterity AI 生态系统采用 DexBench 和人形数据标准
- DexBench、5 指敏捷人形数据标准以及 NVIDIA Isaac 库的集成 — 推进开放敏捷 AI 生态系统
- 无测量框架,无数据标准 - RLWRLD 着手与 NVIDIA 建立行业共同基础
实体 AI 公司 RLWRLD(首席执行官:Junghee Ryu)宣布与 NVIDIA 合作,开发下一代人形机器人 AI 行业标准。 RLWRLD 将重点关注三大支柱:DexBench,评估灵活性表现的通用基准;灵巧操作训练数据标准;以及与开放的 NVIDIA Isaac Lab 和 Isaac Lab-Arena 框架的深度集成。
灵巧的操作——使人形机器人能够执行精确组装、分类和包装等细粒度的任务——已经成为人形人工智能开发的前沿领域。然而,该行业既缺乏客观测量和比较人形灵巧性表现的通用框架,也缺乏大规模训练灵巧操作模型的共享数据标准,这一差距减缓了技术开发和商业部署。
RLWRLD 首席执行官 Junghee Ryu 表示:“如果没有一种用于测量和再现机器人手精确运动的共享语言,灵巧性人工智能的商业潜力仍然受到限制。通过建立 DexBench 和数据标准, NVIDIA 和 RLWRLD 正在超越模型开发,构建整个行业的基础设施。我们相信,此次合作将为全球类人人工智能生态系统树立新的参考点。”
NVIDIA 机器人生态系统负责人 Amit Goel 表示:“可测量且可重复的灵巧操作对于扩展 DexBench 在工业环境中的应用至关重要。Isaac 平台为机器人社区提供加速开发可靠、高精度操作所需的标准化指标和数据基础设施。”
DexBench 开发…跨越模拟和现实世界设置的双重验证框架
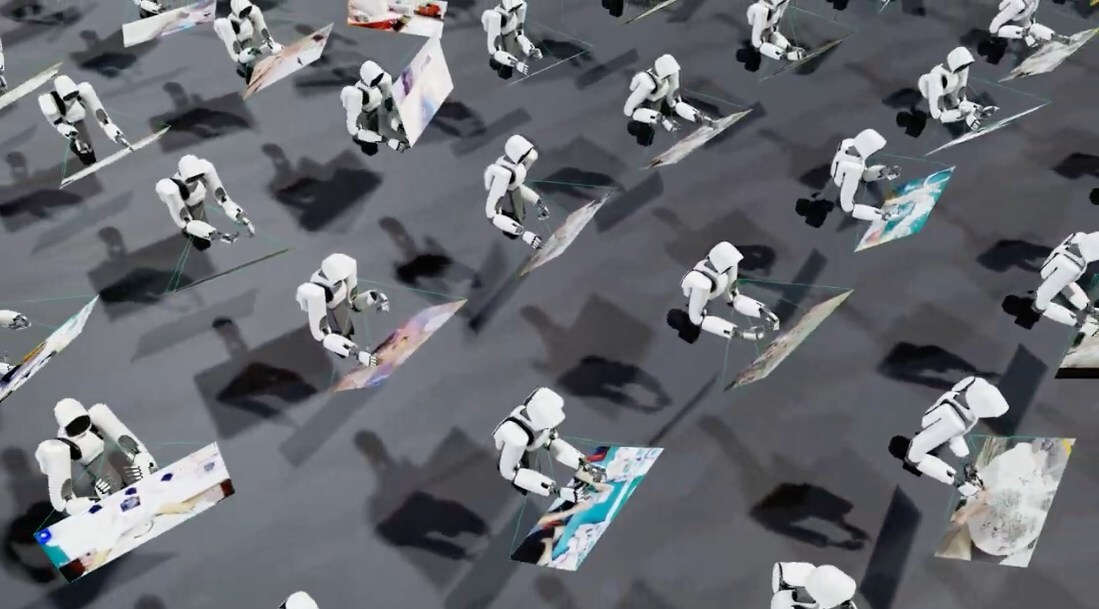
RLWRLD 的 DexBench 基准测试将集成到 NVIDIA 的 Isaac Lab-Arena 环境中,建立一个用于在模拟和现实条件下验证灵活性性能的系统。 DexBench 直接从工业环境中观察到的灵巧操作任务开发而来,定义了五个核心评估领域——抓取多样性、空间精度、时间精度、接触精度和情境感知——涵盖 18 个关键原子任务,基于实际工业任务(包括装配、分类和包装)的标准化评估指标将作为开放的行业规范提出——为机器人制造商、研究人员提供参考。首次为研究人员和企业建立了共同的衡量标准,并明确了从基准性能到商业部署的清晰路径。
五指灵巧人形数据标准……为全球机器人制造商和研究机构构建共享基础
将与 NVIDIA 合作定义灵巧操作训练的数据格式,以确保与 NVIDIA Isaac Lab 流程兼容。该标准旨在成为全球机器人制造商和研究组织的通用数据接口。
RLDX-1 是 RLWRLD 的人形灵巧操作基础模型,已在 8 个既定模拟基准测试中展示了最先进的性能(包括 RoboCasa Kitchen、RoboCasa GR-1 Tabletop 和 LIBERO-Plus),性能优于 NVIDIA GR00T N1.6 和 Physical Intelligence 等前沿模型π₀.₅。这些结果验证了 RLWRLD 的架构方法,而 DexBench 解决了 n外部前沿:标准化行业如何衡量现有基准无法捕获的灵巧性能。
RLWRLD 一直在“灵巧之夜”的旗帜下通过一系列 RLDX-1 发布活动扩大其全球足迹。在上个月的旧金山首次亮相上,NVIDIA 机器人生态系统和边缘 AI 产品负责人 Amit Goel 上台,称 RLWRLD 是“我们在 NVIDIA 构建的物理 AI 生态系统的核心合作伙伴之一”,引起了全球机器人社区的强烈兴趣。继在日本举行后续活动后,该公司将于 6 月 10 日将 Dexterity Night 带到首尔。