Articles
NVIDIA 推出 Open Isaac GR00T 人形参考机器人,加速物理 AI 和机器人研究
- NVIDIA 宣布推出基于 NVIDIA Isaac GR00T 平台构建的开放式人形机器人参考设计,该设计结合了 Unitree H2 Plus 人形机器人、用于灵巧操作的 Sharpa 五指手、NVIDIA Jetson Thor 板载计算用于高级推理和控制的平台,以及 NVIDIA Isaac GR00T 开放软件和模型。
- Isaac GR00T 开发平台涵盖数据捕获和生成,一直到机器人模型评估和部署,可帮助研究人员和开发人员加快人形开发工作流程。
- 包括 Ai2、苏黎世联邦理工学院、斯坦福机器人中心和加州大学圣地亚哥分校高级机器人与控制实验室在内的领先研究机构将使用该参考设计来推进前沿人形机器人研究。
NVIDIA 宣布推出 NVIDIA Isaac™ GR00T 参考人形机器人,这是首款开放式人形机器人参考设计基于 NVIDIA Jetson Thor™ 和 NVIDIA Isaac GR00T 开放开发平台。
该参考设计无需专有平台即可访问先进的硬件和开放软件堆栈,有助于实现前沿人形机器人研究的民主化。
随着对通用人形机器人的需求加速,研究人员仍然面临着跨越硬件集成、数据收集、模拟、训练、评估和开发的碎片化流程。 NVIDIA Isaac GR00T 参考人形机器人将 Unitree H2 Plus 人形机器人和 Sharpa Wave 触觉五指手(“身体”)与 NVIDIA Jetson Thor 驱动的板载计算和 Isaac GR00T 软件和工作流程(“大脑”)统一到一个集成参考设计中,帮助研究团队更快地从机器人培养转向技能开发和现实世界验证。
以 NVIDIA 的计算和开放软件堆栈为中心呃,该参考设计为研究团队提供了更统一、更安全的基础来推进人形机器人技术。
“人形机器人将为世界上最大的行业带来物理人工智能,从而带来数万亿美元的经济机会,”NVIDIA 创始人兼首席执行官黄仁勋表示。 “NVIDIA Isaac GR00T 参考人形机器人为研究人员提供了一个单一的开放平台,以便在通用物理智能方面取得突破性发现。”
用于物理 AI 开发的最先进的人形机器人
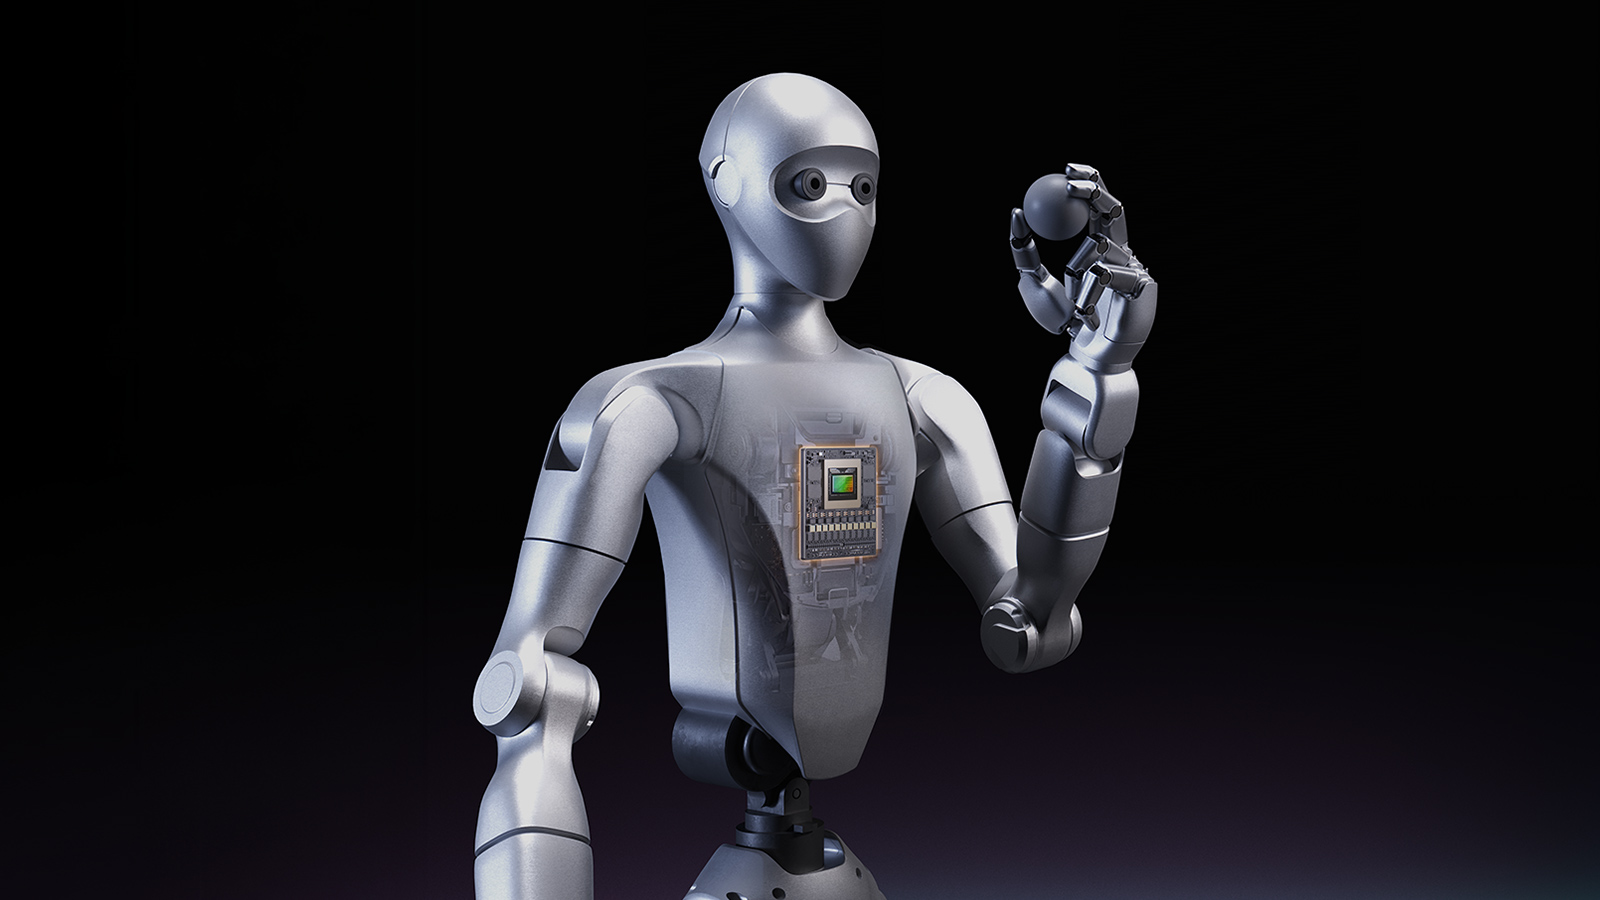
NVIDIA Isaac GR00T 参考人形机器人是一个最先进的平台,它将前沿人形研究的关键构建模块集成到一个系统中,将人体规模的机器人身体与灵巧的操纵、传感、控制和板载人工智能计算。
参考设计特点:
- Unitree H2 人形底盘,站立高度近 6 英尺,重 150 磅,配有全身 31 个自由度,用于人体规模测试。
- 双 Sharpa Wave 触觉五指手,实现 22 个自由度的灵巧操作,并使机器人的身体和手部达到 75 度自由度。
- 多视图传感,包括头戴式传感器宽视场立体摄像头(水平140度、垂直102度)、用于近距离操控的腕式摄像头和用于运动跟踪的惯性测量单元。
- 全身控制,手臂扭矩高达120牛米,腿部扭矩高达360牛米,手臂额定负载7公斤,峰值负载15公斤,解锁更强大的举升和举升能力。
- NVIDIA Jetson AGX Thor™ T5000 板载计算,配备具有 2,070 FP4 teraflops 人工智能性能的 NVIDIA Blackwell GPU、14 核 Arm CPU、128GB 统一内存以及可配置的 40 至 130 瓦功率范围,用于实时传感器处理和机器人推理。
- 连接通过以太网、Wi-Fi 6、蓝牙 5.2、USB 以及一系列麦克风和扬声器进行语音交互。
- 电池可延长运行时间,容量为 15Ah、0.972kWh,续航时间约为 3 小时
- 远程紧急停止功能,可快速安全地脱离机器人。
NVIDIA Isaac GR00T 为人形开发提供全栈平台
NVIDIA 软件堆栈提供了用于模拟、训练、评估和部署的开发环境,而研究人员则保留对其机器人数据、训练数据、遥测和日志的控制。
Isaac GR00T 平台包括:
- NVIDIA Isaac Teleop,用于捕获高质量的机器人演示数据,用于培训和政策制定。
- NVIDIA Isaac GR00T开放基础模型支持类人推理、学习和多任务行为。
- NVIDIA Isaac Sim™ 和Isaac Lab在实际部署之前模拟、训练、测试和评估机器人策略。
- 加速 NVIDIA Isaac ROS 中间件将训练有素的策略转移到机器人上。
- NVIDIA Jetson Thor,用于运行实时机器人推理和控制。
其模块化设计让机器人团队可以使用整个平台或将选定的功能集成到现有的开发流程中,帮助他们扩展人形开发,而无需为每个机器人或任务重建相同的基础设施。
NVIDIA Isaac GR00T 开发者平台还将支持Unitree G1 人形机器人,将相同的开发方法扩展到领先机构的研究人员和人形开发人员广泛使用的机器人。
加速机器人研究生态系统
包括 Ai2、苏黎世联邦理工学院、斯坦福机器人中心和加州大学圣地亚哥分校先进机器人与控制实验室在内的领先研究机构将使用该人形机器人参考设计来推进前沿人形机器人研究。
“当研究人员能够在开放平台上进行构建、共享代码并在真实机器上测试想法时,机器人技术将发展得最快,”斯坦福机器人中心执行主任 Steve Cousins 表示。 “NVIDIA Isaac GR00T 参考机器人为我们的学生和合作者提供了一个开放的人形参考设计,配备灵巧的双手、板载 AI 计算和 NVIDIA Isaac GR00T 开发平台,用于在物理硬件上创建、比较和共享机器人行为。”
“苏黎世联邦理工学院的机器人研究旨在改进能够在现实世界中可靠移动、感知和操纵的机器,”苏黎世联邦理工学院机器人教授 Marco Hutter 说道。c 系统实验室。 “NVIDIA Isaac GR00T 参考设计为我们的团队提供了最先进的人形平台,用于通过 NVIDIA Isaac GR00T 开发平台收集数据、测试算法和验证机器人行为。”
“为了在通用机器人方面取得进展,研究人员需要功能强大且易于访问的平台,”Skild AI 联合创始人兼首席执行官 Deepak Pathak 说道。 “参考设计让更多的研究人员参与前沿人形研究,更快地从想法转向实验。这有助于推动整个机器人研究生态系统向前发展。”
“在 Ai2,我们的使命是通过开放科学加速机器人技术发展,”Ai2 高级研究总监、华盛顿大学教授 Dieter Fox 说道。 “NVIDIA Isaac GR00T 参考机器人基于 NVIDIA 的开放技术构建,为我们的研究人员提供了继续研究所需的硬件和软件组件。加州大学圣地亚哥分校教授兼高级机器人与控制实验室主任 Michael Yip 表示:“推进针对现实世界问题的机器人研究需要能够在动态环境中精确移动、交互和操纵的类人机器人。连接机器人硬件、数据捕获、策略学习和物理评估的集成平台可以帮助研究人员加速局部操纵研究并开发更有用的现实世界系统。”